转载原文地址:Bridging Simulation and Robotics: A ROS 2 Interface for VR-Forces and VR-Vantage – MAK Technologies
文章简介: 在本篇客座文章中,Synergy Integration Ltd.(MAK 尊敬的分销商)的 Omer Salomon 探讨了一款面向 VR-Forces 和 VR-Vantage 的 ROS 2 接口的开发过程。该接口使自主性研发团队能够利用逼真的 MAK ONE 合成环境来进行测试与训练。
在仿真领域,我们常常会遇到两类极少产生交集的项目。一类是大型演习:包含数百个实体、真实地形、行为逻辑,以及持续运行数小时的情景。另一类是单机/自机仿真器(Ownship Simulator):针对单一车辆/载具进行深度建模,通过其传感器和动力学系统驱动真实的硬件在环系统。机器人团队往往生活在第二个世界中,且在这个世界里他们普遍使用 ROS 2。因此,当有客户询问 VR-Forces 和 VR-Vantage 是否能够驱动其机器人的自主栈(Autonomy Stack)时,最有趣的地方并不在于这些产品能否做到,而在于此前从没人为他们将这两个世界连接起来。
本文将介绍我们为此构建的一套插件(客户称之为 “面向 MAK ONE 的 ROS2 插件”),以及我们在开发过程中积累的经验教训。
项目的起点
客户是一家正在开发无人地面车(UGV)的自主性研发团队。他们面临的测试难题可能许多人都不陌生:野外实地测试不仅成本高昂、依赖天气条件,且难以重复;更棘手的是,最关键、最需要测试的边缘场景往往恰恰是无法安全模拟的。 他们希望仿真系统能提供两样东西:
- 用于导航的相机图像: 不是直接提供位置的真值(Truth Feed),而是渲染出的图帧(包含可见光与热红外波段),以便其感知代码能像处理真实相机信号一样对其进行处理。
- 包含真实地点和其他交通流的情景(Scenarios): 其他车辆在他们实际运行区域的地形上穿梭,以便可以在指定地点建立运行测试,并通过修改变量进行重复测试。
VR-Forces 已经能很好地实现第二个需求;VR-Vantage 则擅长渲染第一个需求。唯一缺失的是连接到 ROS 2 的桥梁,以及在机器人视角下,将这两款产品无缝整合为“一台搭载了传感器的单一载具”的严谨架构。
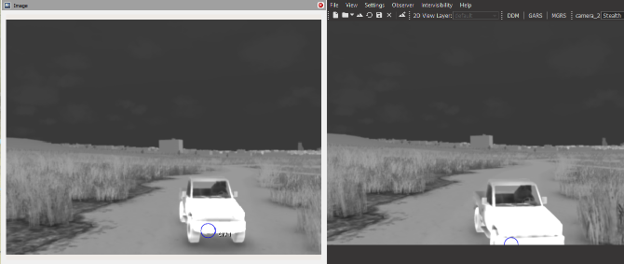
(注:原图中展示了同一热红外图帧的对比——右侧由 VR-Vantage 结合 SensorFX 渲染,左侧为 ROS 2 订阅者接收到的图像)
各组件如何协同工作
面向 MAK ONE 的 ROS2 插件实际上由两个插件组成(每个产品各一个),各自在宿主进程内部运行一个 ROS 2 节点。VR-Forces 和 VR-Vantage 之间保持原有的通信方式(通过 DIS 协议);而机器人端只能看到以该实体名称命名的命名空间下的 ROS 2 Topics(话题)。
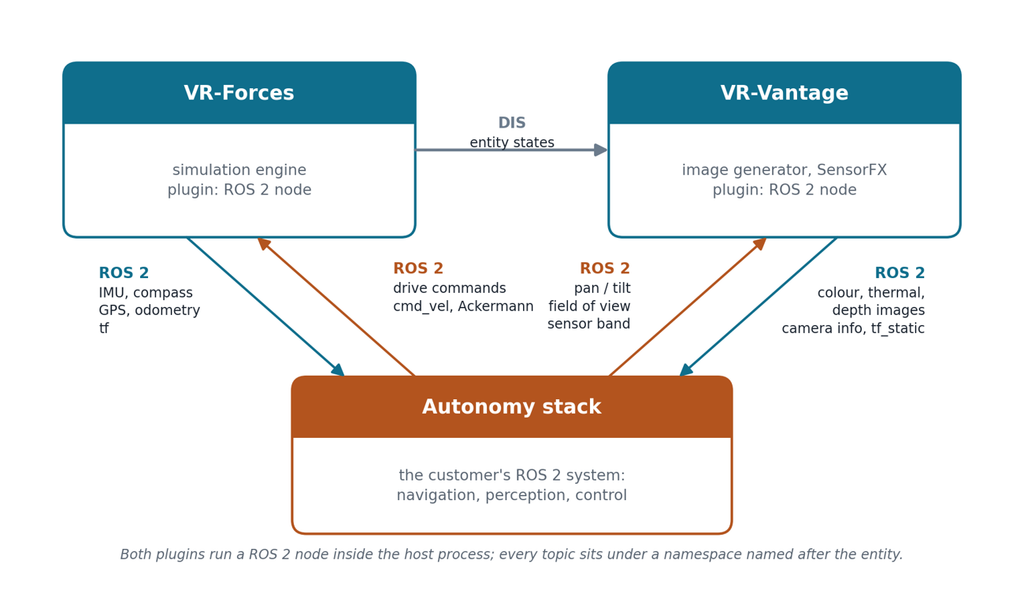
(注:原图架构说明:VR-Forces 和 VR-Vantage 通过 DIS 交换实体状态;自主栈侧仅能看到 ROS 2 Topics)
在 VR-Forces 端: 挂载在实体上的组件会发布载具自身传感器原本会报告的数据:包括 IMU、指南针、GPS(形式为 NavSatFix 加 UTM 位置)、里程计,以及一个带有可配置随机游走漂移(Random-walk Drift)的独立车轮里程计话题——这样导航栈就无法通过盲目信任数据来“作弊”。在另一个方向上,它接收驾驶指令(针对差速/滑移转向载具的标准 Twist 指令,或针对转向载具的 AckermannDrive 指令),并将这些指令输入到 VR-Forces 自身的车辆动力学系统中。实体的行驶方式完全遵循仿真物理规律,而不是通过脚本强行传送。
在 VR-Vantage 端: 插件查找被成像的实体,并根据配置文件中定义的每个相机创建一个观察者(Observer)和渲染通道(Rendering Channel),随后发布每一帧数据:
- 彩色图像,或当相机切换为 MWIR/LWIR(中波/长波红外)SensorFX 设备时的热红外图像;
- 深度图像(始终提供);
- 带有通道真实内参的
CameraInfo; - 从载具主体到每个相机光学坐标系的静态变换(Static Transforms)。
每个相机在运行时也可以通过 ROS 进行实时控制:包括俯仰/偏航(Pan/Tilt)、视场角(FOV)以及传感器波段。因此,测试人员可以在运行中途将相机从可见光切换为 LWIR,而无需触碰 VR-Vantage 的图形界面。
开发过程中的难点
我们原本以为热红外图像会是讨论的核心——毕竟每个客户都想要令人信服的热红外效果,而 SensorFX 也确实做到了。但在每次会议中,客户反复强调的却只有一个词:延迟(Latency)。
导航栈需要通过相机闭环控制循环。如果它所依据的图帧是过时的,车辆就会基于“物体过去所在的位置”来进行转向,那么针对真实相机调优的控制栈就会失效。渲染出高质量的图像是容易实现的承诺;但确保每一帧都能足够快地交付,才是我们必须克服的硬仗。
最初的版本采用了最直观的做法:在渲染线程上依次读取、压缩并发布每个相机的数据。虽然可行,但每增加一个相机,速度就会变慢一些。
最终解决该难题的突破口在于将“工作”与“渲染”解耦:
- 统一提取像素: 将从显卡获取像素的操作整合为所有相机共享的单一步骤,而不是每个相机单独处理。
- 后台异步处理: 压缩和发布工作转移到了后台,渲染器无需再等待这些步骤。
- 丢弃过期图帧: 相机仅保留最新的图帧并丢弃旧帧,这样即使订阅者处理跟不上,接收到的依然是最新图像而非堆积的历史帧。
- 按需按订阅采集: 对于没有节点监听的话题,完全不进行任何采集。
现在,帧率由显卡和场景复杂度决定,而非由插件瓶颈决定。优化这一流水线所花费的时间比开发任何功能都要多。
另一个教训则更为隐性但同样关键。
在仿真系统和机器人之间存在着多个坐标系,每一个都必须完全准确:
- VR-Forces 以地心坐标系(Geocentric Coordinates)报告位置;
- 机器人需要的则是局部东北天坐标系(Local East-North-Up World);
- 载具主体被三种方式共同描述:DIS、VR-Vantage 的模型坐标系以及 ROS 坐标系;
- 每个相机以一定的偏移量安装在车体上,而图像本身拥有自己的光学坐标系(Z轴沿镜头方向延伸),这才是感知代码实际读取的坐标系。
整整七层坐标转换,每一层旋转都极易发生微小的偏差。 当其中某一层出错时,自主栈不会直接崩溃,而是会“产生轻微的驾驶偏差”——这比直接崩溃更糟糕。因此,一次性确保每一个坐标系都完全正确,并将其详细记录在接口控制文档(ICD)中,其重要性不亚于任何核心功能。
未来展望
我们的目标是彻底消除这两个世界之间的隔阂:机器人团队只需插上硬件,连接到 MAK ONE,就能以尽可能少的配置将机器人的世界替换为仿真世界。
这意味着我们需要提升插件的自动化程度,使实体、相机和话题能够直接从场景设定中自动提取,而无需手动配置。此外,我们正在为 MAVLink 构建类似的方案,以便飞行控制器能够像现在的 ROS 栈驱动 VR-Forces 地面车辆一样,直接驾驶 VR-Forces 中的飞行器。